
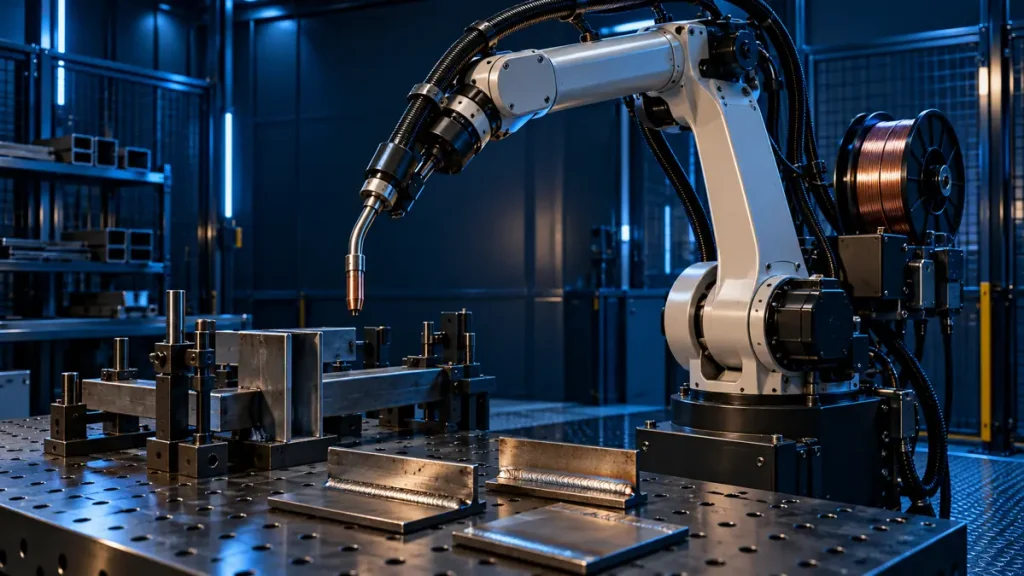
ربات جوشکاری یک بازوی تنها نیست؛ کیفیت نتیجه به هماهنگی ربات، مشعل، منبع جوش، وایرفیدر، کابلها، فیکسچر، برنامه و حفاظت سلول وابسته است. پیش از مقایسهٔ مدلها، قطعه و درز جوش را تعریف کنید و نیاز واقعی خط را به زبان ابعاد، فرایند و تیراژ بنویسید.
فرایند و قطعه را مبنای انتخاب بگذارید
نوع فرایند مانند MIG/MAG، TIG یا کاربرد برش، جنس و ضخامت قطعه، طول مسیر، وضعیت درز، تغییرپذیری قطعه و زمان سیکل هدف را ثبت کنید. نمونهٔ قطعه و نقشهٔ فیکسچر کمک میکند دسترسی و جهتگیری مشعل بررسی شود. یک نام عمومی «ربات جوش» برای تعیین پیکربندی کافی نیست.
| بخش سلول | اطلاعات لازم |
|---|---|
| ربات | مسیر، دسترسی، بار انتهایی و وضعیت نصب |
| جوشکاری | فرایند، منبع توان، مشعل و روش تغذیهٔ سیم |
| قطعهگیری | فیکسچر، تلرانس ورودی و نیاز به پوزیشنر |
| کنترل | کنترلر، ارتباطات، سیگنالها و ابزار برنامهنویسی |
| حفاظت | ارزیابی ریسک، حصار یا اسکنر و منطق توقف ایمن |
دسترسی و بار ابزار را از روی هندسه بررسی کنید
فقط شعاع دسترسی روی بروشور را نبینید؛ مسیر واقعی، زاویهٔ مشعل، برخورد با فیکسچر و وضعیت مچ را در فضای کاری شبیهسازی کنید. جرم مشعل، کابل و حسگرهای انتهایی را در بار ابزار وارد کنید. دادههای هر مدل و محدودیت نصب باید از کاتالوگ همان سازنده تأیید شوند؛ مشخصات یک خانواده را به مدل دیگر تعمیم ندهید.
مشعل، وایرفیدر و کابلکشی را یکپارچه ببینید
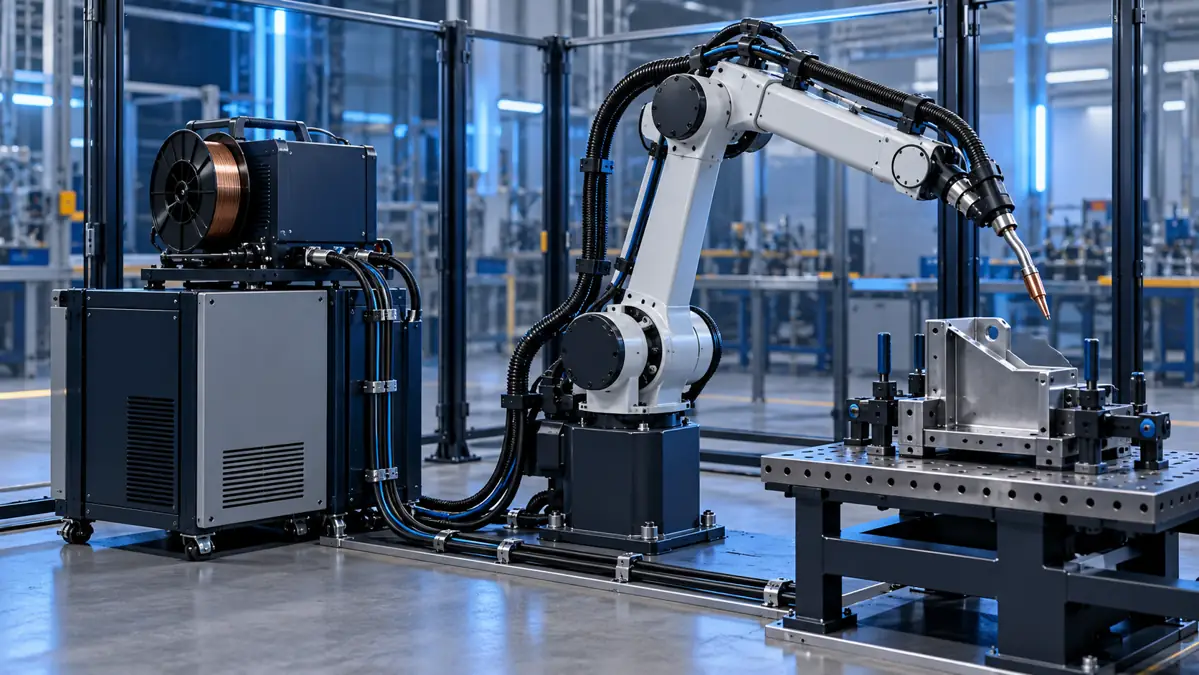
رابط منبع جوش، نوع وایرفیدر، مسیر کابل و شلنگ گاز، خنککاری موردنیاز و فضای سرویسکاری را پیشاپیش مشخص کنید. FANUC در معرفی سامانههای جوشکاری قوسی، ربات و بستهٔ جوش، مشعل، وایرفیدر و تجهیزات جانبی را اجزای یکپارچهٔ سامانه میداند؛ مرور سامانههای جوش قوسی FANUC را ببینید. گزینههای اتصال با برند منبع جوش و کنترلر باید برای ترکیب دقیق شما تأیید شود.
فیکسچر، تکرارپذیری قطعه و ایمنی
تغییرپذیری ابعاد ورودی، مبنای موقعیتیابی قطعه و دسترسی برای بارگذاری دستی یا خودکار را مشخص کنید. نیاز به جابهجایی قطعه با پوزیشنر، حسگر درز یا تشخیص تماس را از روی نمونه و نقشه ارزیابی کنید؛ همهٔ کاربردها به ابزار بینایی نیاز ندارند. حفاظت، توقف اضطراری، دسترسی اپراتور و ارزیابی خطر باید با استانداردهای قابلاعمال، مقررات محل نصب و نظر یک یکپارچهساز واجدصلاحیت بررسی شود. این راهنما جای ارزیابی ایمنی یا طراحی سلول را نمیگیرد.
ربات جوشکاری را روی نمونهٔ واقعی ارزیابی کنید
پیش از نهاییکردن انتخاب ربات جوشکاری، یک یا چند قطعهٔ نماینده را با فیکسچر پیشنهادی بررسی کنید. مسیر حرکت باید در تمام نقاط در دسترس باشد و زاویهٔ مشعل، محل ورود و خروج سیم، وضعیت تعویض نازل و فضای تعمیر هم قابلقبول بماند. از روی نام مدل یا reach اسمی نتیجه نگیرید؛ تصویرسازی مسیر و آزمون روی نمونهٔ واقعی پاسخ دقیقتری میدهد.
برای ربات جوشکاری، آزمون اولیه باید معیارهای پذیرش جوش و روش ثبت نتیجه را از قبل مشخص کند. شکل ظاهری یک پاس بهتنهایی معیار همهٔ قطعات نیست؛ نقشه، روش جوشکاری تأییدشده و برنامهٔ کنترل کیفیت را ملاک بگیرید. تغییرات فیکسچر، سیم یا منبع تغذیه را جدا ثبت کنید تا تیم یکپارچهسازی بتواند اثر هر تغییر را پیگیری کند.
- قطعات نماینده و تغییرات مجاز آنها را مشخص کنید.
- مسیر، وضعیت مشعل، برخورد احتمالی و دسترسی سرویس را مرور کنید.
- معیار پذیرش و مدارک لازم برای آزمون را پیشاپیش توافق کنید.
پیش از استعلام پروژه چه بفرستیم؟
- نقشه و نمونهٔ قطعه، جنس و ضخامت و تصویر درز جوش.
- فرایند، منبع جوش موجود و مشخصات مشعل و وایرفیدر.
- ابعاد سلول، محل فیکسچر، تیراژ و زمان سیکل مورد انتظار.
- محدودیتهای برق، شبکهٔ کارخانه و فضای نگهداری.
- الزامات حفاظتی و اطلاعات خط موجود که باید حفظ شوند.
دسترسی را در مسیر واقعی بسنجید
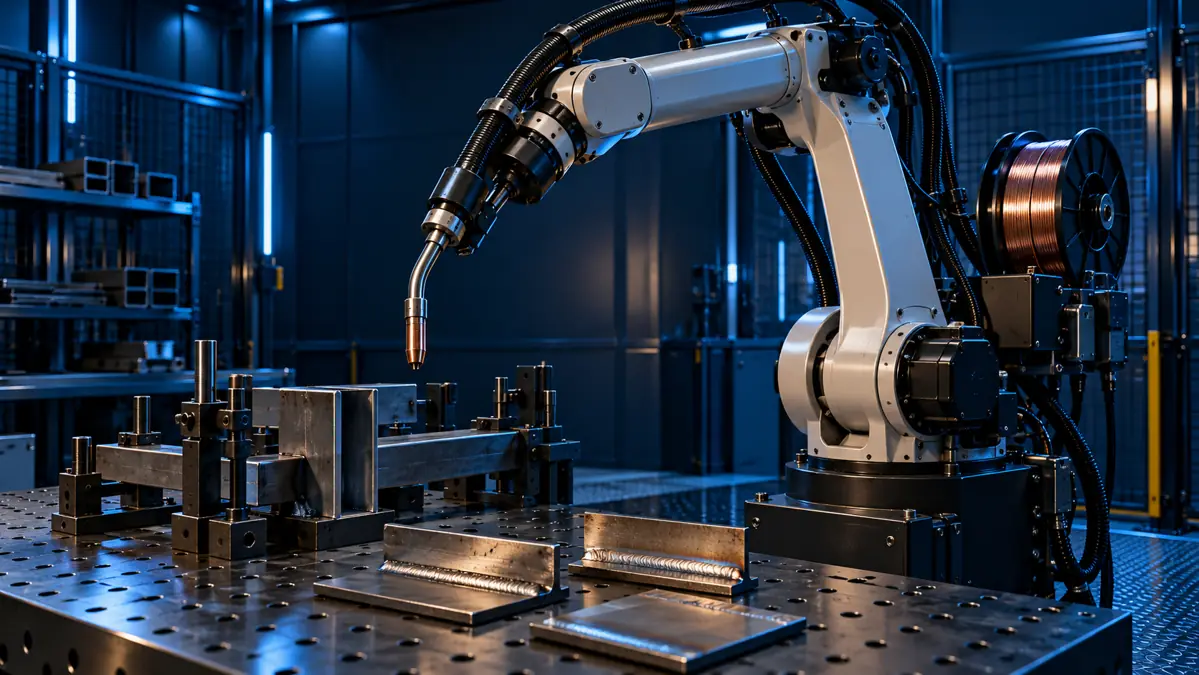
نوک مشعل و قطعه را در تمام مسیر واقعی بررسی کنید؛ طول بازوی اسمی بهتنهایی دسترسی را در همهٔ وضعیتها نشان نمیدهد. نقاط شروع و پایان، زاویهٔ مشعل، فیکسچر، کابلها و مسیر اپراتور را روی نقشهٔ سلول مشخص کنید. دسترسی برای تعمیر و تعویض قطعه را هم در طرح لحاظ کنید.
بار مفید و تجهیزات انتهایی
مشعل، حسگرها، کابل و تجهیزات انتهایی نیز بخشی از بار هستند. ظرفیت قابلاستفاده و ممان را برای مدل و وضعیت نصب از دیتاشیت بگیرید. زمان چرخه به توالی، موقعیت، آمادهسازی و جابهجایی وابسته است؛ بدون بررسی مسیر واقعی قابلتضمین نیست.
یکپارچهسازی و ایمنی سلول
منبع جوش، وایرفیدر، فیکسچر، دودگیر و کنترلکننده را با فرایند هماهنگ کنید. محفظه، اینترلاک، توقف اضطراری و آموزش اپراتور به ارزیابی خطر محل نصب نیاز دارند. برای پیشبررسی، ابعاد و وزن قطعه، ماده، درز، تیراژ، فضا و تجهیزات موجود را آماده کنید.
برای بررسی مدلهای موجود، جستوجو در کاتالوگ ابزار صنعتی کنید یا برای تطبیق کد و مشخصات، درخواست استعلام فنی بفرستید.
پرسشهای رایج دربارهٔ ربات جوشکاری
آیا میتوان فقط بازوی ربات را خرید و بعداً تجهیزات را انتخاب کرد؟
ممکن است، اما سازگاری مشعل، منبع جوش، کابل، کنترلر و فیکسچر باید پیش از خرید و با مسئولیت یکپارچهسازی روشن باشد.
چطور دسترسی مناسب را تشخیص دهیم؟
مسیر جوش و زاویهٔ مشعل را روی هندسهٔ واقعی قطعه و فیکسچر شبیهسازی کنید؛ عدد reach بهتنهایی کافی نیست.
برای بررسی و استعلام ربات جوشکاری، نقشهٔ قطعه، نوع جوش و مشخصات خط را ارسال کنید.
چکلیست استعلام ربات جوشکاری
برای بررسی ربات جوشکاری، کد کامل و منبع مشخصات را ثبت کنید. نوع عملیات، ماده یا قطعه، شرایط ماشین، ابعاد موردنیاز و معیار پذیرش را جداگانه بنویسید؛ اگر دادهای در دسترس نیست، آن را نامشخص علامت بزنید تا پیش از پیشنهاد مدل روشن شود.
در استعلام ربات جوشکاری، عکس برچسب یا نقشه را در کنار شرح کاربرد بفرستید. تشابه نام یا ظاهر بهتنهایی سازگاری را اثبات نمیکند. قیمت، موجودی، مبدأ و مدارک برای همان کد باید پیش از سفارش تأیید شوند.
چطور دسترسی ربات را برآورد کنم؟
مسیر نوک مشعل را با فیکسچر، قطعه، کابلها و زاویههای واقعی روی نقشه یا شبیهسازی بررسی کنید. مشخصهٔ دسترسی باید برای وضعیت نصب و مدل دقیق خوانده شود.
وزن مشعل را از بار مفید کم کنم؟
وزن تجهیزات انتهایی، کابل و ممان آنها در بررسی ظرفیت مجموعه اهمیت دارد. ظرفیت قابل استفاده را از سند مدل و وضعیت نصب تأیید کنید؛ وزن قطعه به تنهایی کافی نیست.
چه مواردی پیش از سفارش سلول لازم است؟
ابعاد و وزن قطعه، نقشهٔ درز، ماده، تیراژ، فضای سلول، تجهیزات موجود، استخراج دود و الزامات ایمنی محل. چرخه یا ظرفیت را بدون این دادهها تضمین نکنید.
برای مشاهدهٔ کالاهای مرتبط به کاتالوگ ابزار صنعتی بروید؛ برای تطبیق کد و کاربرد درخواست استعلام فنی ثبت کنید.
منابع فنی
این راهنما برای شناخت و مقایسهٔ اولیه است. برای حدود مجاز، ایمنی و تنظیمات دقیق، دفترچه و دیتاشیت همان مدل ابزار و دستورالعمل محل کار را ملاک قرار دهید.